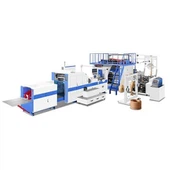
Moodsa pehmepakendite tööstuse põhiseadmena mõjutab suure kiirusega T-särgi pakkimismasina energiatarbimise tase otseselt tootmiskulusid ja keskkonnakasu. Servojuhtimissüsteem kui kotivalmistusmasina süda mängib energiatarbimise optimeerimisel otsustavat rolli, kontrollides täpselt veojõu, kuumtihendamise ja lõikamise koordineerimist. Vastavalt tööstustehnoloogia uusimale arengutrendile kirjeldatakse selles artiklis süstemaatiliselt servojuhtimissüsteemide madala energiatarbimise optimeerimise teed neljast dimensioonist: riistvara valik, juhtimisstrateegia, energia taaskasutamine ja mehaaniline optimeerimine.
1. Riistvara valik: täitke koormuse nõuded, et vältida toite koondamist
1.1 Mootori ja draiveri täpne sobitamine
Traditsiooniline pakkimismasin põhjustab sageli energia raiskamist mootori liigse võimsuse tõttu. Näiteks teatud tüüpi kotimasin vajab nimikoormuse tingimustes vaid 3 kilovatti võimsust, kuid tegelikult on see varustatud 5 kilovatise mootoriga, mille tulemuseks on madalate koormusaegade korral vähenenud efektiivsus. Optimeerimislahendus on valida mootori võimsus vastavalt tegelikule tööolukorrale. Näiteks püsimagnetitega sünkroonmootoreid saab hinnata üle 95% efektiivsusega, 10–15% rohkem kui asünkroonmootoreid. Lisaks peaks juht toetama dünaamilise pinge reguleerimise funktsioone, et reguleerida väljundpinget reaalajas vastavalt koormusele ja vähendada passiivset võimsuskadu.
1.2 Kodeerijate ja andurite täiustatud täpsus
Kõrg-täpsed kodeerijad, nagu 23-bitised absoluutkoodrid, suudavad anda mikro-tasandi positsioonilist tagasisidet ja vähendada servosüsteemi jaoks vajalike paranduste arvu, vähendades seega energiatarbimist. Näiteks suurendas üks ettevõte oma kodeerija eraldusvõimet 17 bitilt 23 bitile, vähendades sellega oma veomootori energiatarbimist 8%. Samal ajal saab pingeandurite ja temperatuuriandurite reaalajas seireandmete abil dünaamiliselt reguleerida servo parameetreid, et vältida pingekõikumistest või temperatuuride kõrvalekalletest põhjustatud tegevuste kordumist.
2. Juhtimisstrateegia: intelligentsed algoritmid ja liikumise planeerimine
2.1 Trajektoori optimeerimine mudeli ennustaval juhtimisel
Traditsiooniline PID-juhtimine, millel on fikseeritud parameetrite tõttu kalduvus dünaamilisele reageeringule, samas kui MPC-algoritm suudab ennustada tulevast olekut ja reguleerida juhtimiskoguseid eelnevalt, luues süsteemi matemaatilise mudeli. Näiteks veojõu ja lõikamise koordineeritud liikumise korral saab MPC algoritm optimeerida kiirenduskõveraid ja vähendada mootori tippvoolusid liikumise ümberlülitamise ajal. Tegelikud mõõtmised näitavad energiatarbimise 12% langust. Lisaks toetab MPC mitme-teljega koordineeritud juhtimist, mis tagab faaside sünkroonimise esi-, taga- ja spindli nelja telje vahel, vältides valedest tegevustest põhjustatud energia raiskamist.
2.2 Adaptiivsete parameetrite häälestamise tehnikad
Servosüsteemide võimendusparameetreid (nagu proportsionaalne võimendus Kp ja integraalaeg Ti) tuleb dünaamiliselt kohandada vastavalt koormuse muutumisele. Näiteks kasutas üks ettevõte hägusat adaptiivset algoritmi, et kohandada automaatselt Kp väärtust õhukeste kilematerjalide (nt OPP, PE) ja paksuse (15–100 μm) alusel, säilitades positsioneerimise täpsuse ±0,2 mm isegi suurtel kiirustel (600 kotti/minutis), vähendades samal ajal servoajami kuumenemist 20%.
2.3 Projekteeritud energia-Optimaalsed kiirendus- ja aeglustuskõverad
S-kõvera kiirendus- ja aeglustusalgoritm piirab kiirenduskiirust ja vähendab mootori inertsšokki, vähendades seega tippvoolusid. Näiteks vähendab kotitootja mootori käivitusvoolu 15A-lt 8A-le, optimeerides kiirendamise ja aeglustamise aja 0,1 sekundilt 0,3 sekundile, mille tulemuseks on energiatarbimise vähenemine tsükli kohta 18%. Lisaks tuleks trapetsikujuliste kiiruskõverate kasutamisel läbi viia simulatsioonid kiirussegmendi optimaalse pikkuse määramiseks, et tasakaalustada kiirenduse energiatarbimist ja töö efektiivsust.
3. Energia taaskasutamine: pidurdusenergia taaskasutamine
3.1 Regeneratiivpiduriseadmete (RBU
Kottipakkimismasinad toodavad töötamise ajal palju pidurdusenergiat, näiteks kuumtihendusraami tõstmisel ja veomootori aeglustumisel. Kui tavapärased süsteemid hajutavad elektrit soojusena piduritakistite kaudu, siis RBU-d saavad elektrit tagasi võrku või alalisvoolu siini toita. Näiteks paigaldas üks ettevõte RBU, mis säästis 8 töötunni jooksul päevas 15 kilovatt{3}}elektrit, mis võrdub süsinikdioksiidi heitkoguste vähenemisega 12 kilogrammi võrra.
3.2 DC siini energiajagamise tehnoloogia
Mitme -teljega servosüsteemides saab ühe teljega piduri tekitatud energiat alalisvoolu siini kaudu teistele telgedele anda. Näiteks kui veomootor aeglustab, võib spindlimootor neelata selle regeneratiivset energiat ja kasutada seda termotihendusraami allasurveks. Tegelikud mõõtmised näitavad süsteemi energiatarbimise vähenemist kogu süsteemis 25% võrra, eriti sageli käivituvate ja peatuvate pakkimistoimingute puhul.
4. Mehaaniline optimeerimine: ülekandekadude vähendamine
4.1 Asendage otsejuhitavate tehnoloogiatega
Traditsiooniline pakkimismasin kasutab ülekanderežiimi "mootor + käigukast + ühendusvarda mehhanism", mis tekitab mehaanilisi vahesid ja hõõrdekadusid. Otseajamiga tehnoloogia, nagu lineaarmootorid ja otseajamiga servomootor, välistab vahepealsed ülekandeühendused ning tegeliku mõõtmise järgi suureneb efektiivsus 18%. Näiteks asendas üks ettevõte meetodi, mille kohaselt termotihendi raam juhiti pöörleva mootori nukkmehhanismi mehhanismist mootoriajami, mille tulemusel vähenes termotihendi energiatarbimine 15% ja müra 75 dB-lt 60 dB-le.
4.2 Kerge ja madala hõõrdumisega-konstruktsioon
Mehaaniliste struktuuride optimeerimine, näiteks süsinikkiust rullide ja keraamiliste laagrite kasutamine, võib vähendada liikuvate osade inertsiaalset koormust. Üks kotitootja näiteks vähendas veorullikute rulli kaalu 20 kg-lt 12 kg-le, vähendades sellega mootori käivitusenergia kulu 30%. Lisaks võib madala hõõrdeteguriga juhikute kasutamine (nt rulljuhikud libisevate juhikute asemel) vähendada liikumistakistust 50%, vähendades veelgi ajami energiatarbimist.
V. Süsteemi-taseme koostöö optimeerimine
5.1 Kõrgetasemeliste süsteemidega seotud energiakontroll
OPC UA ja muude tööstuslike protokollide kaudu saavad servosüsteemid vahetada andmeid PLC ja MES-iga. Näiteks kui tootmisgraafikut kohandatakse kottimise kiiruse vähendamiseks, saab ülemine süsteem automaatselt vähendada servo baassagedust ja vähendada koormuskadu. Selle lahenduse rakendamisega saavutas üks ettevõte madala-koormusega öiste operatsioonide energiatarbimise 40% vähenemise.
5.2 Digitaalne kaksikpõhine energiatarbimise prognoosimine
Energiatarbimise jaotust erinevates töötingimustes saab simuleerida, luues pakkimismasina digitaalse kaksikmudeli. Näiteks simulatsioonid näitavad, et servosüsteem parandab sageli positsioone, kui kile pingekõikumised ületavad ± 5 N, mille tulemuseks on 22% energiatarbimise suurenemine. Selle põhjal saab ettevõte optimeerida pinge juhtimist, suruda kõikumiste vahemikud ±2 N-ni ja realiseerida energiatarbimise ja tootekvaliteedi topeltoptimeerimise.
Järeldus:
servojuhtimissüsteemide energiatarbimise optimeerimine -kiirete T-särgitootjate jaoks nõuab mitme-dimensioonilist koostööd, sealhulgas riistvara, algoritme, energiahaldust ja mehaanilist disaini. Kasutades täiustatud tehnoloogiaid, nagu püsimagnetitega sünkroonmootorid, mudeli ennustamise juhtimine, regeneratiivpidurdus ja otseajam, kombineerituna digitaalse kaksik-analoog- ja süsteemiühenduse juhtimisega, võib kotivalmistusmasin vähendada energiatarbimist 20–30% võrra, parandades samal ajal seadmete stabiilsust ja toote kvaliteeti. Tulevikus suureneb selliste tehnoloogiate nagu ränikarbiidi SiC) toiteseadmete ja tehisintellekti optimeerimise algoritmide populariseerimisega servojuhtimissüsteemide energiatõhusus veelgi, pakkudes peamist tuge pehmepakendite tööstuse roheliseks ümberkujundamiseks.
Kuidas saab kiire{0}}T-särgikottide-valmistamismasina servojuhtimissüsteemi optimeerida, et saavutada väiksem energiakulu?
Mar 18, 2026
Jäta sõnum
Ju gjithashtu mund të pëlqeni